அந்தத் தெருவிற்குப் போனதும், என்னை முதலில் கவர்ந்தது, ஒரு திண்ணை வைத்த வீடு.அந்தத் திண்ணையில் ஒரு மிக வயதான பாட்டி -உட்கார்ந்த வாக்கில் கை பம்ப்பில் தண்ணீர் அடிக்கிறார்.
From Facebook
Brahmana Sampradaya
ஒரு நாள், பார்த்த சாரதி கோவிலுக்கு போனேன்.
பக்தி ரசத்தில் அல்ல; ரசம் வைக்க ஈயச்சொம்பும், வத்தக் குழம்புக்கு கல் சட்டியும் வாங்க
கோவிலை ஒட்டிய ஒரு சிறிய சந்தில், வரிசையான, ஸ்ட்ரீட் ஹவுசஸ். எல்லாம் பழைய வீடுகள்.
அந்தத் தெருவிற்குப் போனதும், என்னை முதலில் கவர்ந்தது, ஒரு திண்ணை வைத்த வீடு.அந்தத் திண்ணையில் ஒரு மிக வயதான பாட்டி -உட்கார்ந்த வாக்கில் கை பம்ப்பில் தண்ணீர் அடிக்கிறார்.
கல்சட்டி வியாபாரத்தை சட்டென்று முடித்து, சுவாதீனமாக அந்தத் திண்ணையில் போய் உட்கார்ந்தேன்.
பேச்சுக் கொடுத்தேன்.
நான்... "பாட்டி, இந்த வயதில், நடமாட்டம் கூட இல்லாத நீங்கள், தண்ணீர் அடிக்கிறீர்கள்?"
பாட்டி : "அதனால் என்னம்மா? நம் வீட்டு வேலை தானே. இதோ எதிர்த்தார்ப் போல் நாராயணன்.. அவன் பார்த்துப்பான். நானா அடிக்கிறேன்; அவன் ன்னா என் கையில் புகுந்து அடிக்கிறான்"
பாட்டி - "அவள் என் சின்ன ஓர்ப்படி. அவள் மூலமாகத்தான் நாராயணன் எனக்கு பிடி சாதம் தினமும் தருகிறான்"
நான் - "வேறு யார் யார் இருக்கிறார்கள்?"
பாட்டி - எனக்கு ரொம்ப சின்ன வயதில் கல்யாணமாகி, இந்தாத்துக்கு வந்தேன்.
எனக்கு குழந்தை பிறக்க வில்லை. அதைப் பற்றி எனக்கு வருத்தம் இல்லை.
இவருக்கு கீழ் கடையில் மூன்று தம்பி, மூன்று தங்கைகள்.
எல்லாரும் என் குழந்தைகளாக வளர்த்தேன்.
நிறைய கஷ்டம் தான்.
எல்லாரும் கல்யாணம் பண்ணி, விட்டுச் சென்றார்கள்.
என் கணவரும் சீக்கிரமே இறக்க, நான் தனித்து விடப்பட்டேன்...
இல்லை இல்லை... நாராயணன் துணை என்னிக்கும் உண்டு.
"எனக்கு இப்போது 87 வயது.
அவளுக்கு ஒரே பெண். காலில் ஊனம். கஷ்டப்பட்டு வேலைக்குப் போய்ச் சம்பாதித்து வருகிறாள்;
கல்யாணம் வேண்டாம் என்று தீர்மானமாக இருக்கிறாள்.
நான் திண்ணையிலேதான் வாசம்.என்னால் முடிந்தது, பகவான் தெம்பு கொடுத்திருக்கும் கையால் தண்ணி அடிப்பது.
சமையல் எல்லாம் ஓர்ப்படிதான்.
எனக்கு ஒரேவேளை, 12மணிக்கு கொஞ்சம் மோர்சாதம். அவ்வளவுதான் என்னால் சாப்பிடமுடியும்
"எனக்கு என்ன குடுப்பினை பாரும்மா...
நாள் முழுதும், கோவில் தரிசனம். அவன் வந்து அழைத்துப் போவான். அது வரை இப்படியே என் காலம் ஓடும்"
நான் "பாட்டி, உங்களுக்கு ஒருத்தரும் செய்யவில்லை என்ற வருத்தம் இல்லையா ?"
பெருமாள் என்னை இங்கு அனுப்பிய காரணம் , இந்த வீட்டை சேர்ந்தவர்களுக்கு செய்யவேண்டும் என்பது.
எல்லாம் செய்து விட்டேன்.
திருப்திதான்; குறையில்லை.
அதே பெருமாள், என்னை பாத்துக்க ஒரு ஓர்ப்படியையும், ஒரு பெண்ணையும் கொடுத்திருக்கான்.
எல்லாம் பெருமாள் பாத்துப்பான்.
நீ செய்யும் செயல் அத்தனையும் நீ செய்ய வில்லை. கோவிந்தன் செய்ய வைக்கிறான்.
இதில் பிற மனுஷாளை எப்படி குத்தம் சொல்ல முடியும்?" நிம்மதியாக இரு.
பாட்டி இன்னும் ஏதேதோ... பாசிடிவாக பேசினாள் -
புரிந்து கொண்ட வாழ்க்கைத் தத்துவம்.
கடைசியாக நான், "பாட்டி பணம் தரேன்; வாங்கிக்கறேளா" என்றேன்...
பாட்டி சிரித்தாள். அர்த்தம் பொதிந்த சிரிப்பு.
"பணமா, எனக்கா, எதுக்கு; நான் என்ன பண்ணப் போறேன்?"
"கோவிந்தன் என் பெண் மூலமாக என்னைப் பார்த்துப்பான். இதே திண்ணையில், அவனைப் பார்த்துக்கொண்டே ஒரு நாள் போய்ச் சேருவேன்.
அந்த நாளைக்காக நான் நொந்து போய் காத்திருக்க வில்லை.
எனக்கு பணமெல்லாம் வேண்டாம்"
என் புத்தி...உள்ளே போய், (ரொம்ப சிறிய போர்ஷன்) ... ஒரே ரூம்; கொஞ்சம் தடுத்து சமையல் அறை.
"மாமி, உங்க கிட்ட பழைய நாள் பாத்திரம் எல்லாம் இருக்கா ? எனக்கு ஆசை " என்றேன்.
பாட்டியிடம் சொல்லிக்கொண்டு புறப்பட்டேன்; கிளம்ப மனமே வரல்ல;
"பாட்டி, உங்க கிட்டப் பேசினா, மனது லேசாகிறது !!"
ஒரு சலிப்பு, அலுப்பு கிடையாது;
ஆசைகள் கிடையாது;
அந்தத் திண்ணையில் ஒரு தவம் மாதிரி இருக்கிறாள்.
🙏🙏🙏
More from All




How can we use language supervision to learn better visual representations for robotics?
Introducing Voltron: Language-Driven Representation Learning for Robotics!
Paper: https://t.co/gIsRPtSjKz
Models: https://t.co/NOB3cpATYG
Evaluation: https://t.co/aOzQu95J8z
🧵👇(1 / 12)
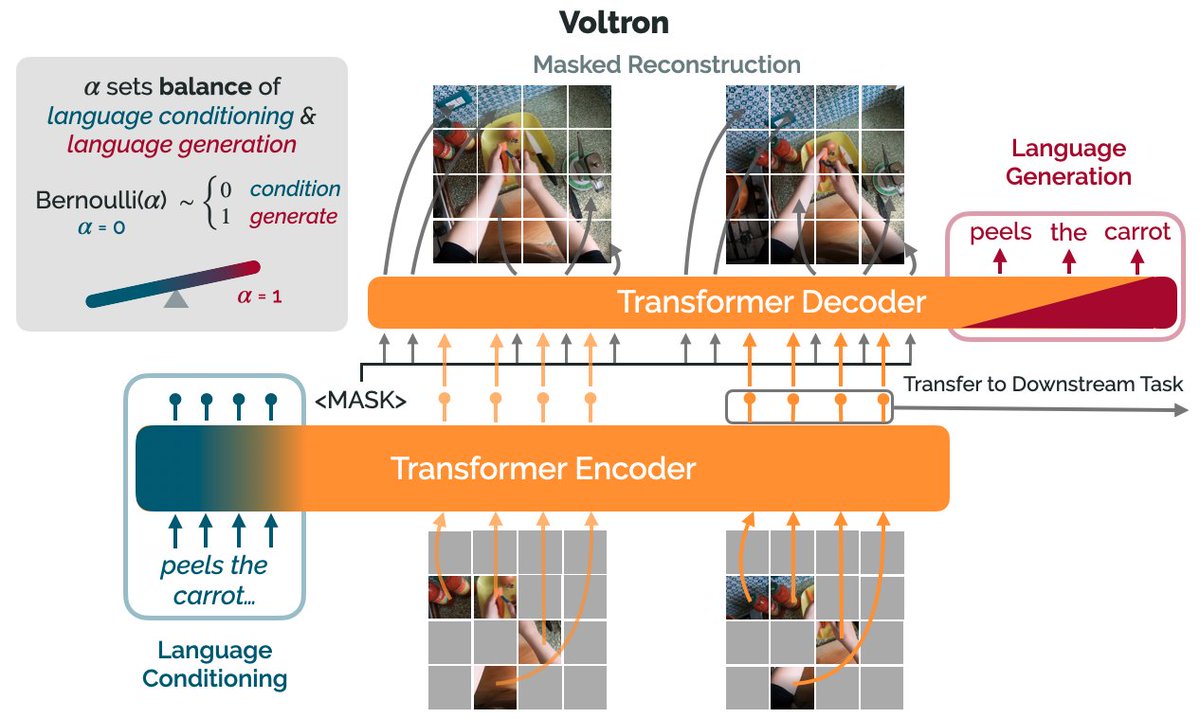
Videos of humans performing everyday tasks (Something-Something-v2, Ego4D) offer a rich and diverse resource for learning representations for robotic manipulation.
Yet, an underused part of these datasets are the rich, natural language annotations accompanying each video. (2/12)
The Voltron framework offers a simple way to use language supervision to shape representation learning, building off of prior work in representations for robotics like MVP (https://t.co/Pb0mk9hb4i) and R3M (https://t.co/o2Fkc3fP0e).
The secret is *balance* (3/12)
Starting with a masked autoencoder over frames from these video clips, make a choice:
1) Condition on language and improve our ability to reconstruct the scene.
2) Generate language given the visual representation and improve our ability to describe what's happening. (4/12)
By trading off *conditioning* and *generation* we show that we can learn 1) better representations than prior methods, and 2) explicitly shape the balance of low and high-level features captured.
Why is the ability to shape this balance important? (5/12)
Introducing Voltron: Language-Driven Representation Learning for Robotics!
Paper: https://t.co/gIsRPtSjKz
Models: https://t.co/NOB3cpATYG
Evaluation: https://t.co/aOzQu95J8z
🧵👇(1 / 12)
Videos of humans performing everyday tasks (Something-Something-v2, Ego4D) offer a rich and diverse resource for learning representations for robotic manipulation.
Yet, an underused part of these datasets are the rich, natural language annotations accompanying each video. (2/12)
The Voltron framework offers a simple way to use language supervision to shape representation learning, building off of prior work in representations for robotics like MVP (https://t.co/Pb0mk9hb4i) and R3M (https://t.co/o2Fkc3fP0e).
The secret is *balance* (3/12)
Starting with a masked autoencoder over frames from these video clips, make a choice:
1) Condition on language and improve our ability to reconstruct the scene.
2) Generate language given the visual representation and improve our ability to describe what's happening. (4/12)
By trading off *conditioning* and *generation* we show that we can learn 1) better representations than prior methods, and 2) explicitly shape the balance of low and high-level features captured.
Why is the ability to shape this balance important? (5/12)